


Proč jen jeden motor
Většina létacích strojů s rotorem řeší dvě věci. Musí vyrovnat točivý moment motoru, aby se celý stroj nezačal točit opačným směrem než vrtule. A musí se dát řídit, tedy naklánět dopředu, dozadu a do stran. Vrtulníky na to používají druhý rotor a složitou řídicí hlavu, kvadrokoptéry čtyři motory s elektronikou, která jim neustále mění otáčky.
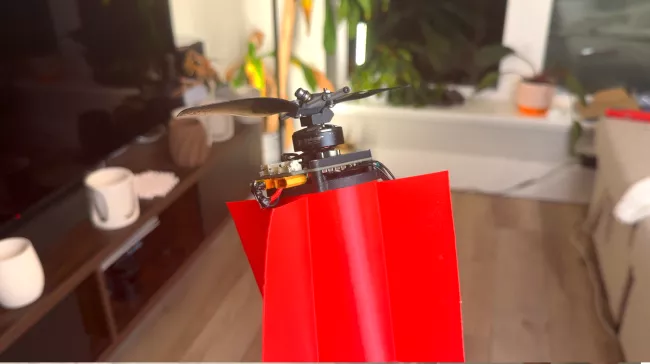
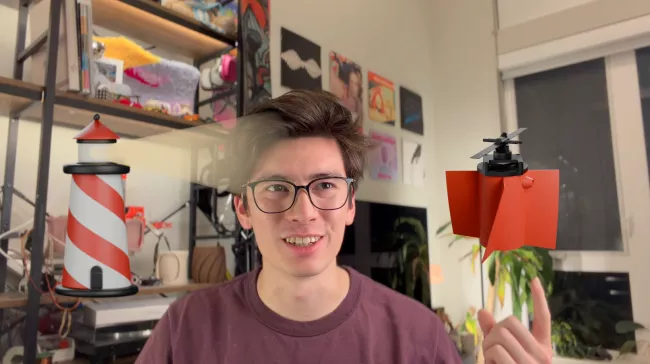
Ve skutečnosti stačí k letu jeden motor a jedna vrtule, jenže pak je stroj prakticky neřiditelný. Existují sice konstrukce s jednou vrtulí, ale obvykle mají velké vrtule a velké rozměry. Joshua Bird chtěl malý dron, a proto celou práci přesunul z mechaniky do softwaru.

Zdroj: YouTube
Kloub pod úhlem 45 stupňů
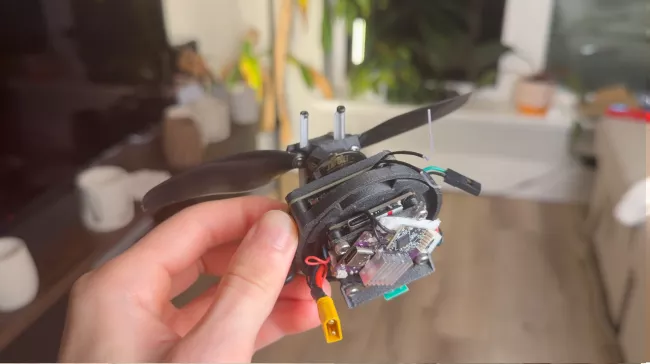
Samotné řízení zajišťuje speciální náboj vrtule. Každá čepel je uložená na kloubu skloněném o 45 stupňů. Když motor zrychlí, čepele se vlivem setrvačnosti pootočí. Jedna se tím nakloní tak, že vytváří větší vztlak, druhá tak, že vztlak ztrácí. Když se motor v každé otáčce zrychlí a zpomalí ve správný okamžik, dron se nakloní do libovolného směru.
Točivý moment se vyrovnává podobně. Zrychlování motoru vytváří reakční moment jedním směrem, zpomalování opačným směrem. Software mezi nimi stále vyvažuje, aby na tělo dronu působila co nejmenší síla. Serva nejsou potřeba. Za letu se tělo dronu přesto neustále pomalu otáčí, i když nese lopatky, které jeho protáčení tlumí.
Tady narazil Bird na první velký problém. Obyčejné elektronické regulátory otáček (ESC) neměří přímo polohu a rychlost rotoru, spoléhají na zpětné elektromotorické napětí. Při tak rychlých změnách otáček proto ztrácely synchronizaci.
Bird je nahradil servoregulátorem moteus r4 s magnetickým snímačem polohy. K tomu napsal vlastní software řídicí jednotky i motoru. Podle Tom's Hardware dokáže motor reagovat na potřebnou změnu za méně než 0,2 milisekundy. Vrtule o průměru 6 palců (zhruba 15 centimetrů) dosahuje až 20 000 otáček za minutu a motor mění točivý moment až 300krát za sekundu.
Zdroj: YouTube
Zdroj: YouTube
Vibrace, nehody a stroboskop z domácích dílů
Při takových otáčkách a silách musí být kompaktní náboj hodně odolný. Bird ho zmenšil na jediný čep a vytiskl z kompozitu PPA-CF, tedy z polyftalamidu s uhlíkovými vlákny. Tělo dronu drží baterii a nese zmíněné lopatky proti protáčení. Další díly se tisknou z flexibilního TPU, které vydrží i tvrdší přistání.
První lety nešly dobře. Dron se zpočátku třásl, vibrace měly kmitočet 160 Hz a špičky vrtule se pohybovaly rychlostí přes 500 kilometrů v hodině. Pořádná vysokorychlostní kamera byla příliš drahá, takže si autor postavil vlastní. K fotoaparátu Sony přidal blesk řízený mikrokontrolérem, který dostává signál z řadiče motoru a ze spouště. Takový stroboskopický systém ukázal, co oko nevidí. Čepele se při provozu prohýbaly. Bird je proto vytiskl z tužšího materiálu a vibrace se zlepšily.
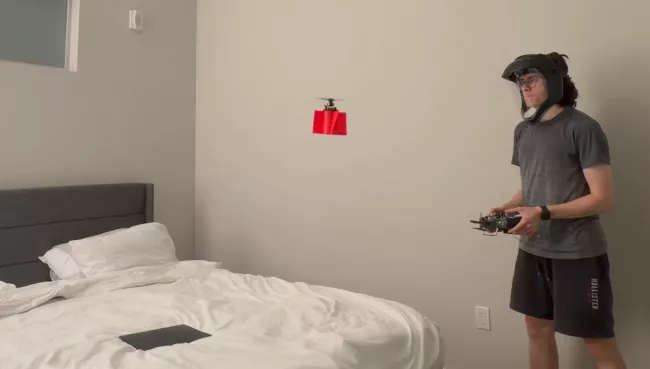
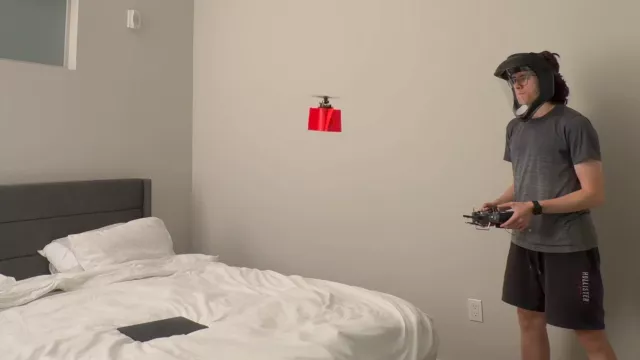
Zkoušky probíhaly přímo v ložnici, často z postele. Mnohé skončily pádem i poškozenou zdí. Aby nerozbíjel další vytištěná těla a vrtule, postavil si testovací stojan zatížený taškou s jídlem a na něm odladil PID regulátor.
Zdroj:
YouTube, Joshua Bird
Kde je vpředu? Pomůže infračervený maják
Druhý velký problém se týkal orientace. Tělo dronu se otáčí, takže musí neustále vědět, kde je jeho přední strana. Kompas to nezvládal, protože silný motor v těsné blízkosti rušil jeho měření. I tak dron občas ztratil přehled o své poloze a znovu spadl.
Řešením byl infračervený maják umístěný v rohu místnosti. Na dronu je infračervený snímač, který se při každém otočení zkalibruje a díky tomu přesně ví, kterým směrem je předek. Cena za to je jasná: dron zatím létá jen tam, kde maják svítí, tedy v místnosti.
Mohlo by vás zajímat
Co dron umí a co ne
Výsledný stroj stabilně startuje, drží rovinu a reaguje na příkazy z ovladače. Podle shrnutí videa jde o nejmenší a nejrychlejší dron s výkyvnou vrtulí na jednom motoru, který se zatím někomu podařilo postavit. Do budoucna chce Bird pokojový maják nahradit lineárním kamerovým snímačem. Dron by pak mohl využívat prvky v okolí jako pevné orientační body a létat i venku. Veškerý kód i 3D soubory jsou volně dostupné na GitHubu jako open source, takže si projekt může vyzkoušet každý, kdo má 3D tiskárnu a dost trpělivosti.
Projekt ukazuje, jak daleko se dá dojít, když se část mechaniky nahradí softwarem. Je to zároveň příběh o tom, že největší práce bývá až za prvním funkčním prototypem: najít příčinu vibrací, vyřešit orientaci a přežít desítky pádů.
Zdroj: YouTube, GitHub, Tom's Hardware, Hackaday

 video